
 公司簡介
一、機器人潤滑:從「關節」到「神經」的全身需求
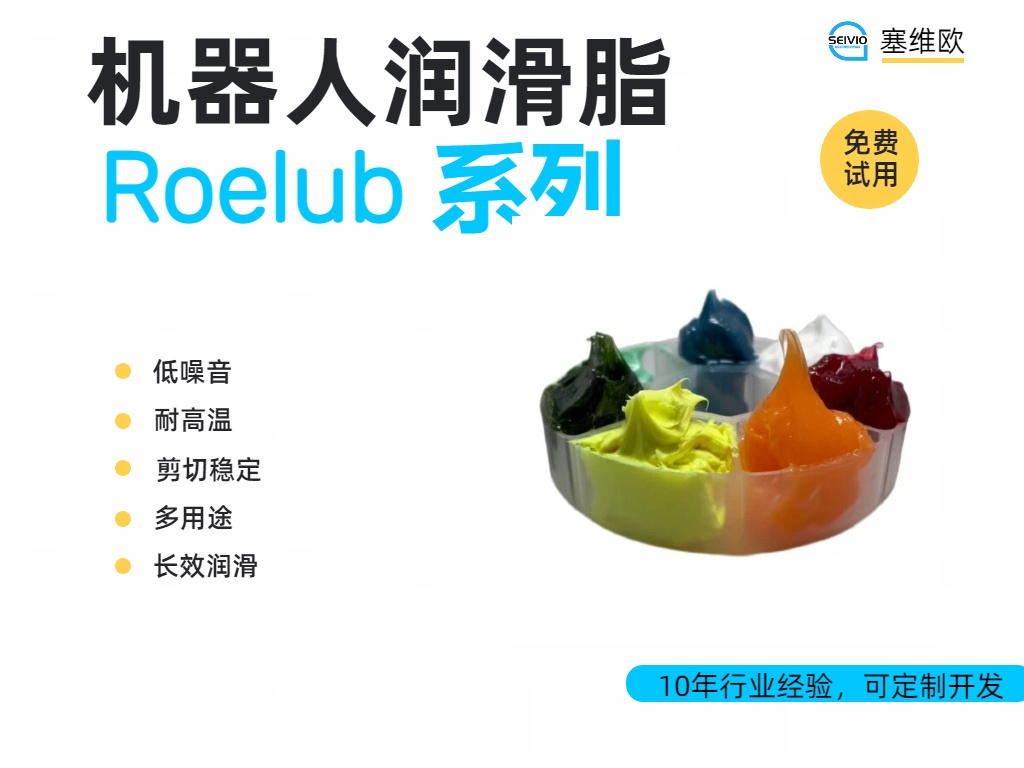
一臺六軸工業機器人,看上去只是幾節關節疊在一起的金屬臂,但拆開來看,至少包含 RV 減速機、諧波減速機、迴轉關節軸承、平衡缸、中空手腕、動力 / 信號線纜、油封等十幾種關鍵運動 / 密封部件。每一處的工況都不同:RV 減速機承受着整機最大的扭矩與衝擊;諧波減速機要求微米級回程間隙不變化;中空手腕在狹窄空間裏反覆扭轉;平衡缸長時間承受高頻低速振盪;線纜與拖鏈則要面對幾千萬次的彎折疲勞。任何一處潤滑失效,都意味着重複定位精度漂移、噪音變大、維護停機,甚至整臺機器人壽命腰斬。塞維歐(Seivio)旗下的 Roelub 機器人潤滑脂系列正是按機器人本體結構精細劃分的產品線,共 9 款型號,幾乎按機器人的「解剖部位」做了一一對應。
二、Roelub 系列全部 9 款型號一覽(按機器人部位分組)
型號 | 產品名稱 | 溫度範圍 | 定位與配方 |
A. 關節減速器(機器人「核心心臟」,3 款) | |||
Roelub V270 | 機器人諧波減速機潤滑脂 | −40 ~ 180℃ | 全合成基礎油 + 液態離子聚合物,柔輪 / 鋼輪配合專用 |
Gealub X002 | 機器人 RV 減速機潤滑脂 | −30 ~ 150℃ | 全合成基礎油,針對擺線針輪高衝擊負荷 |
Roelub G259 | 機器人關節減速箱潤滑脂 | −40 ~ 180℃ | 全合成 + 聚合物,關節齒輪箱通用 |
B. 關節運動機構(3 款) | |||
Roelub B115 | 機器人中空手腕潤滑脂 | −40 ~ 180℃ | 全合成 + 液態離子聚合物,狹窄空間高頻扭轉 |
Roelub F266 | 機器人迴轉關節軸承潤滑脂 | −30 ~ 180℃ | 特種聚合物稠化,大型迴轉支承專用 |
Roelub F208 | 機器人平衡缸潤滑脂 | −40 ~ 180℃ | 液態離子聚合物,低速振盪密封 + 潤滑 |
C. 密封與輔助部件(2 款) | |||
Roelub L424 | 機器人油封彈簧潤滑脂 | −40 ~ 180℃ | 二合一軸封環密封潤滑,專爲油封內彈簧而設 |
Roelub N100 | 機器人線纜潤滑脂 | −40 ~ 150℃ | 全合成基礎油,專爲拖鏈 / 線纜抗彎折疲勞 |
D. 特殊環境機器人(1 款) | |||
Roelub W335 | 水下機器人推進器潤滑脂 | −40 ~ 220℃ | 原爲軍用艦艇開發,黏性不溶解,海水兼容 |
數據來源:塞維歐(Seivio)官網 Roelub 系列產品頁(含掛在 Roelub 分類下的 Gealub X002)。
三、按機器人部位的橫向對比
1. 關節減速器——精度與壽命的核心。機器人的「關節減速器」決定了重複定位精度(±0.02 mm 量級),同時承擔了整機最大的扭矩與衝擊。協作機器人和中小型六軸機器人多用諧波減速機,選 V270——它的「液態離子聚合物」配方專門照顧柔輪(薄壁柔性齒輪)與剛輪的薄油膜齧合,避免油膜破裂導致的微動磨損與回程間隙增大;六軸大負載工業機器人腰部、肩部和肘部多用 RV 減速機(擺線針輪 + 行星齒輪),選 Gealub X002,針對的是更高的衝擊負荷與較大的接觸應力;普通關節減速箱通用潤滑選 G259。
2. 關節運動機構——空間緊湊、運動複雜。機器人手腕往往設計成中空結構以走線,內部多個齒輪、軸承擠在很小空間裏反覆高速扭轉,選 B115(液態離子聚合物,附着力強、不易甩出)。機器人底座或大型迴轉關節使用直徑數百毫米的迴轉支承軸承,承受傾覆力矩與軸向力,選 F266(特種聚合物稠化,抗重載抗甩出)。中大型機器人爲減輕伺服電機負擔,第 2 / 3 軸常設置氣液平衡缸抵消重力,平衡缸長期低速大沖程往復運動,密封件易磨損,選 F208 實現密封 + 潤滑二合一。
3. 密封與輔助部件——常被忽視但非常關鍵。機器人各關節的旋轉動密封大多采用骨架油封 + 內彈簧結構,內彈簧本身的回彈力決定了油封的密封壓力——一旦彈簧鏽蝕或粘連,油封就會失效,選 L424 保護這一關鍵的小彈簧。機器人手臂上動輒上百根動力線、伺服線、信號線,全部走在 IGUS 拖鏈或柔性走線管裏,每天彎折幾萬次,選 N100 防止線纜護套間摩擦發熱、磨損斷芯。
4. 特殊環境機器人。水下機器人(ROV / AUV)的推進器軸系在海水中工作,要求脂體不被海水沖刷、不溶於海水、能承受推力軸承的高負荷,選 W335——它源自軍用艦艇潤滑脂,是 Roelub 系列裏唯一爲水下環境定製的型號,−40~220℃ 也是系列溫度上限最高的一款。
四、選型建議
Roelub 選型邏輯非常直觀——「按部位對號入座」即可,幾乎不需要在多個型號之間做權衡判斷:第一步看是工業機器人還是水下機器人,水下專屬 W335;第二步看是哪個部位需要換脂——諧波減速器 V270、RV 減速器 Gealub X002、普通關節減速箱 G259、中空手腕 B115、迴轉關節 F266、平衡缸 F208、油封內彈簧 L424、線纜拖鏈 N100。這種「一部位一型號」的選型方式,是機器人系統集成商和維護工程師最容易上手的選型路徑。
五、與其他系列的協同關係
Roelub 系列覆蓋的是機器人本體的「專屬部件」,但一臺機器人作爲完整系統,還涉及伺服電機軸承、控制櫃內的開關 / 繼電器、末端執行器氣缸、視覺相機鏡頭機構等——這些部件分別可以從塞維歐 Elmalub(電機軸承)、Swilub(開關)、Vallue(閥門 / 氣缸密封)、Lovolub(光學)系列中調用對應型號。Roelub 提供的是「機器人腰以下」的關鍵運動副,而其他系列共同覆蓋了「腰以上的外圍」。
六、結語
當一臺機器人能在產線連續運轉 5 年、10 萬小時仍保持初始的重複定位精度,其背後必定是每一個關節、每一根線纜、每一隻油封都拿到了與其工況精準匹配的潤滑脂。塞維歐 Roelub 系列以 9 款型號呼應機器人的整套機械結構——從 RV 減速機到中空手腕、從油封彈簧到水下推進器——構成了一份完整的「機器人潤滑解剖圖」。理解這張圖,讓每一個看不見的關節都在沉默中保持最佳狀態——這正是工業機器人能長期可靠運轉的真正底氣。